MEHRERE POSITIONSSENSOREN IN EINEM GEHÄUSE
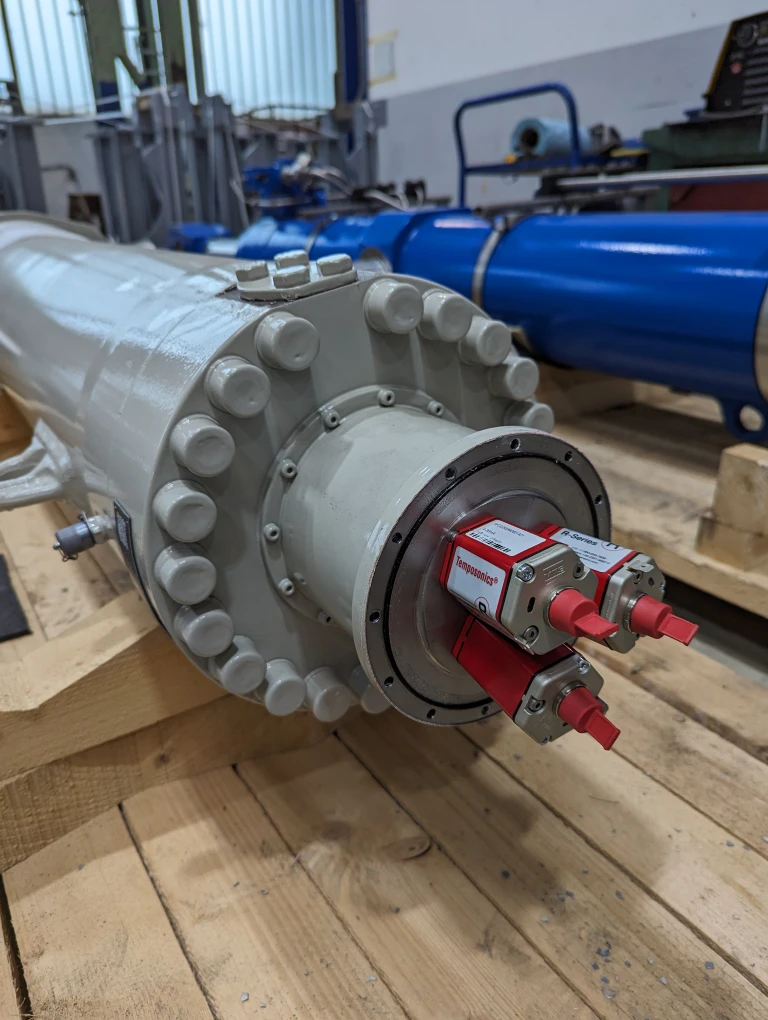
Mit der Zielsetzung, den Austausch von Sensoren unter beengten Platzverhältnissen zu optimieren, entwickelte Temposonics ein redundantes Messsystem, bestehend aus drei einzelnen Positionssensoren. Um drei separate Sensoren bei kleinem Platzbedarf in einen Zylinder zu integrieren, müssen sie wie in einem Trichter zusammengeführt werden. Dazu sind Sensoren erforderlich, deren Messstäbe gebogen werden können wie bei dem Temposonics Sensor R-Serie V RFV.
Diese Sensoren erlauben aufgrund der Biegsamkeit ihrer Messstäbe eine Anordnung wie in Bild�01 dargestellt. Ein Halter beziehungsweise Sensorträger dient zur Aufnahme der drei RFV-Sensoren und führt die fl exiblen Messstäbe der Sensoren zusammen. Die drei Messstäbe werden im Zylinder in einem gemeinsamen druckfesten Sensorrohr geführt. Dieser Aufbau weist zwei wesentliche Vorteile auf:
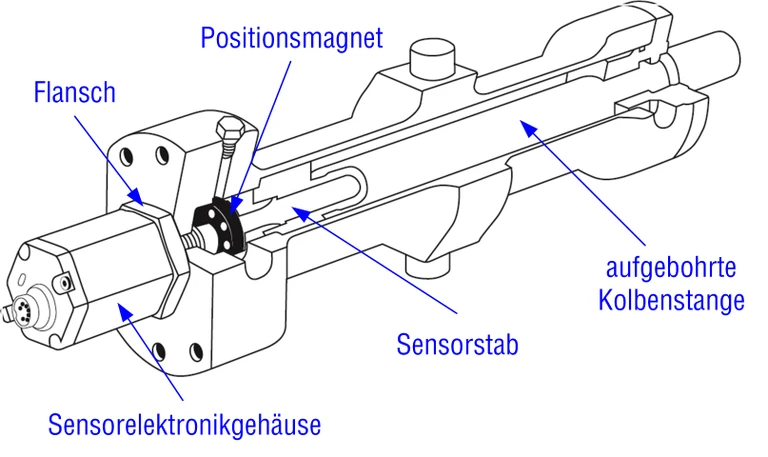
- Das Sensorrohr, das in die aufgebohrte Kolbenstage des Zylinders eingeschoben wird, hat einen Außendurchmesser von nur 25 mm. Somit ist eine kleine Tiefl ochbohrung in der Kolbenstange erforderlich, um drei einzelne Sensoren zu integrieren.
- Falls erforderlich, können die Sensoren einzeln getauscht werden.
UMSETZUNG AN ZWEI MAIN-SCHLEUSEN
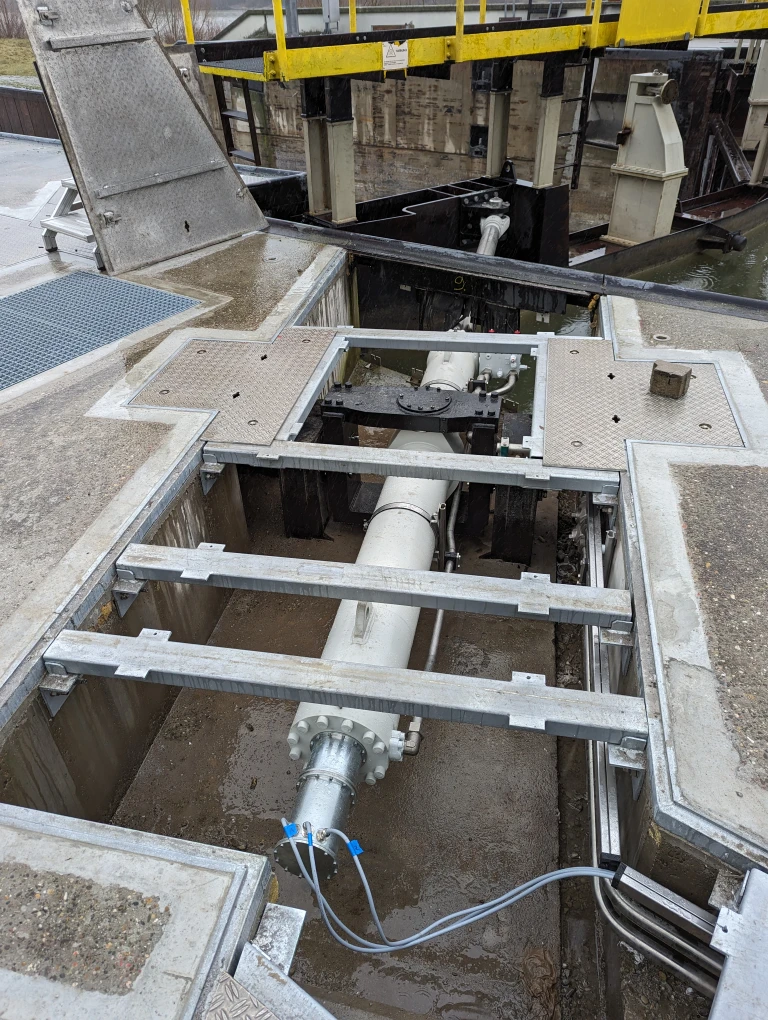
Hydrosaar hat diese Variante zum Aufbau eines redundanten Messsystems in einem Hydraulikzylinder bei zwei Schleusen am Main umgesetzt. Die vorhandenen Hydraulikzylinder zur Bewegung der Schleusentore wurden überarbeitet und mit drei einzelnen RFV-Sensoren in einem Sensorrohr ausgestattet. Dazu wurden bei den Bestandszylindern folgende Anpassungen vorgenommen:
- Einbringen der Tieflochbohrung in die Kolbenstange beziehungsweise Vergrößern der vorhandenen Tieflochbohrung, dabei einer Schleuse bereits einfach-ausgeführte Positionssensoren im Zylinder verwendet wurden
- Gestalten der Aufnahme des Positionsmagneten
- Anpassen des Zylinderbodens zur Befestigung des Sensorrohrs
Zur Führung der drei RFV-Sensoren im Zylinder wurde dasSensorrohr H3 von Temposonics verwendet. Der von Hydrosaar entwickelte Halter dient zur Aufnahme und Zusammenführung der drei RFV-Sensoren. Dieser Halter ermöglicht ein einfaches Einführen der Messstäbe und sorgt für einen sicheren Halt bei Schwingung des Zylinders.
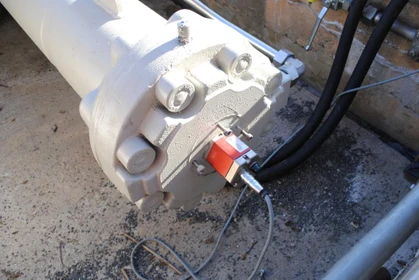
Das Gehäuse schützt die drei Sensorelektroniken außerhalb des Zylinders bei Überflutung vor Treibgut. Die Besonderheit dieses Gehäuses ist der zweiteilige Aufbau. Der Sensorträger trennt den oberen Teil vom unteren Bereich und dient zur Aufnahme der Sensoren. Um die Kabel an die Sensoren anzuschließen, muss lediglich der Deckel demontiert werden. Der untere Teil des Gehäuses enthält die Zusammenführung der drei RFV-Sensoren. Beide Teile des Gehäuses können separat oder als eine Einheit demontiert werden. Aufgrund des geringen Gewichts des Gehäuses von weniger als 4 kg kann das Gehäuse bei der Montage wie auch bei der Demontage von einem Mitarbeiter mit einer Hand gehalten werden. Die Besonderheit der flexiblen Messstäbe bietet bei der Demontage beziehungsweise Montage vor Ort einen enormen Vorteil: Aufgrund der Biegsamkeit der Messstäbe kann das Gehäuse mit den Sensoren seitlich weggekippt und abgenommen respektive aufgesetzt werden. Dadurch wird hinter dem Zylinder ein Platz von nur etwa 500 mm benötigt.
Wie erwähnt bietet der Aufbau den Vorteil, die Sensoren einzeln auszutauschen. Aufgrund des modularen Gehäuses kann ein Sensor an einer Schleuse vor Ort in etwa 30 Minuten aus- und wieder eingebaut werden. Dies ist eine deutliche Zeitersparnis im Vergleich zu dem Aufwand, der erforderlich ist, wenn der Zylinder für den Austausch eines Sensors ausgebaut werden muss. Die Umsetzung beweist, dass es mit minimalem Aufwand möglich ist, in einem Zylinder drei einzelne magnetostriktive Positionssensoren in einem Rohr zu integrieren: Einfach mit dreifach!